获奖项目把目光落在机器人的基础能力
2026年10月19日,英飞凌公布机器人Startup Challenge结果:AdapTronics凭抓取技术获首名,COSMOKE以触觉感知获第二名,TECHiFAB以电机控制获第三名。PG关注的是,这些基础能力怎样在同一任务中形成连贯动作。
从机器人任务看,识别一个物品,只是操作的开始。机器还需要选择接近路径、建立接触、调整力度,并把物品移到适当位置。每一步都依赖不同信息,因此完成任务的能力常常来自多个环节配合,而非单一算法独立决定。
这也解释了为什么观察机器人时,可以先看它究竟需要完成什么。整理货物、搬运软质材料与操作固定工件,对接触方式和动作精度的要求不同。把任务讲清楚,才容易判断某项新技术解决了哪一段问题,又需要哪些配套条件。
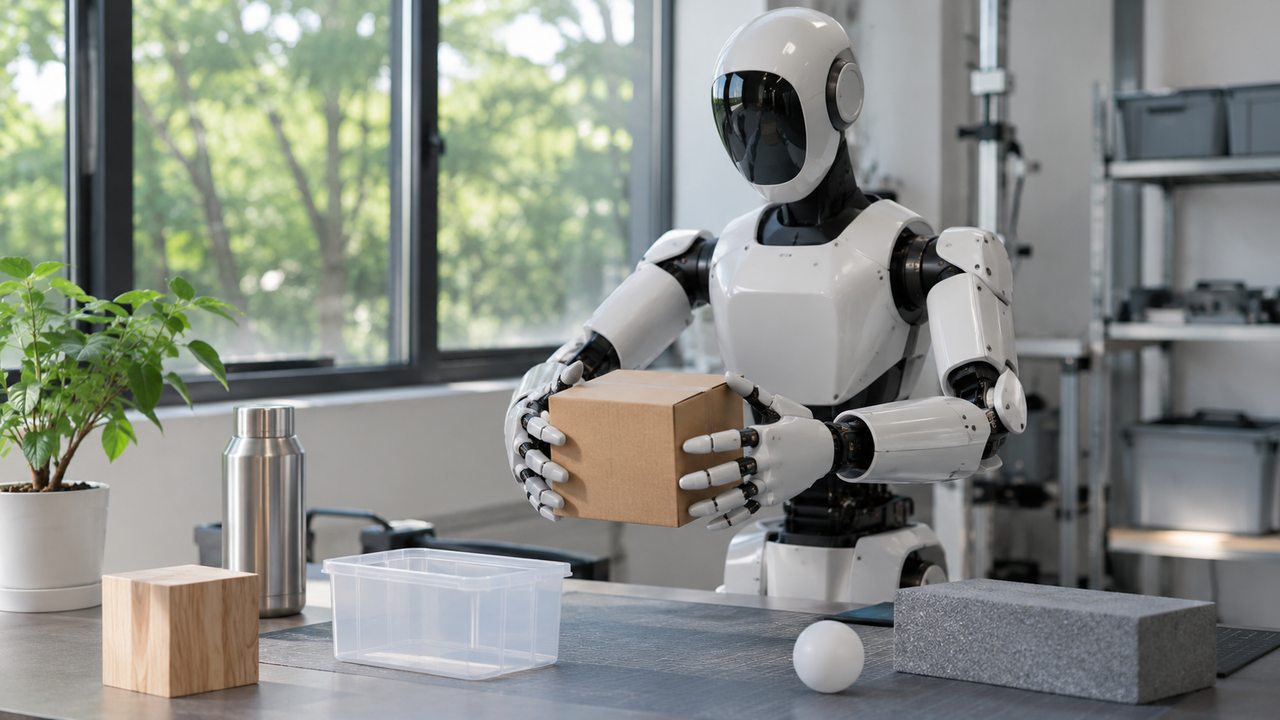
抓取方式决定机器怎样接触物体
从操作设计看,物品的材质、表面与形状会影响抓取选择。同一种夹持方式,可能适合坚硬规则的物体,却不适合容易变形或表面不平整的对象。机器人设计需要同时考虑能否拿起、拿起以后是否稳定,以及放下时会不会留下损伤。
抓取动作也需要与工位协同。物品的摆放方向、取放空间和下一道流程的位置,都会改变末端工具需要完成的动作。合理安排现场条件,有时能够减少复杂操作,让设备把能力集中在真正需要灵活处理的部分。
评价抓取方案时,不能只看一次成功。连续操作中的姿态变化、物品状态差异和释放过程,同样影响任务完成。设计团队需要明确允许处理的对象范围,并记录在哪些条件下需要重新尝试或交给人员处理,使机器的能力边界容易理解。
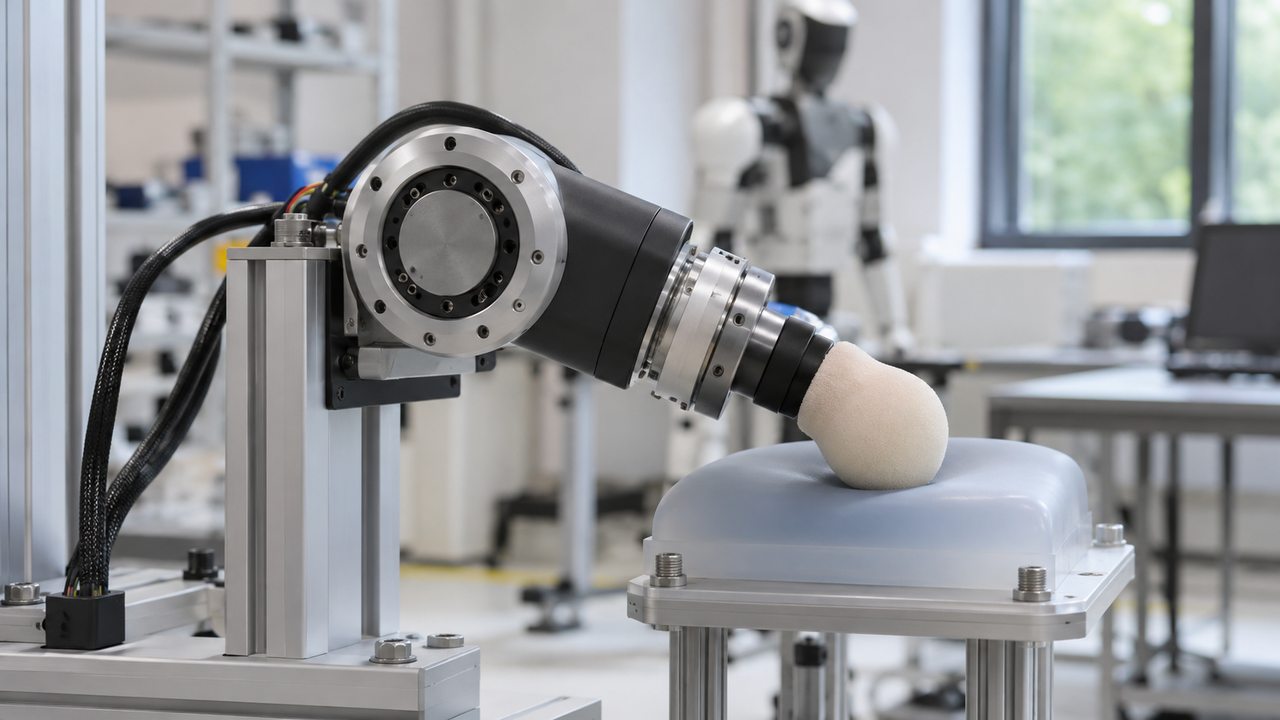
触觉与控制让动作能够根据接触调整
从信息流角度看,视觉更容易描述物体在哪里,接触反馈则帮助判断动作进行得怎样。物品是否已经碰到、有没有滑动、施加的力量是否合适,这些信息对于后续调整很有意义。感知越接近实际任务,动作就越容易依据当前状态修正。
不过,取得更多传感数据,并不等于机器自动知道怎样行动。信号需要经过解释,再进入控制过程。团队要确定哪些变化值得响应,响应速度应如何安排,以及噪声或短时异常怎样处理,避免系统因为细小波动反复改变动作。
运动控制随后把目标转化为执行器的动作。不同关节之间需要协调,控制周期、机械状态与供电条件也会影响结果。把接触信息和动作记录放在同一时间线上,有助于查清失败发生在感知、决策还是执行环节,减少反复盲调。
从部件创新走到完整任务流程
从应用落地看,一项优秀部件技术往往需要与其他模块共同工作。接口、电源、尺寸和软件接入方式都会影响集成成本。若技术提供方能够说明输入输出和限制条件,设备团队就更容易判断它适合放在哪个位置,减少每个项目重新摸索。
任务完成以后,还要考虑下一轮操作怎样开始。工具复位、物品确认、异常清理和人员交接,都是工作流程的一部分。机器人在这些环节表现清楚,现场人员才容易知道设备正在做什么,以及什么时候需要介入。
在PG看来,这次获奖消息的价值在于展示了机器人创新的多个切入点。抓取、触觉和控制各自改善一段能力,而真正可用的机器人,需要把它们组织成可理解、可恢复、可持续重复的任务流程。